Non esisteva neppure un robot quando Henri Poincaré morì nel 1912. Eppure il celebre matematico francese può essere considerato uno dei grandi pensatori della robotica: l’oggetto astratto «geometria» è al centro di questo settore. Le più alte astrazioni che lo spirito umano abbia potuto produrre nella matematica pura possono dunque avere conseguenze eminentemente pratiche.
Agire attraverso il movimento
---------------------
Che cos’è un robot? In prima approssimazione è una «grande marionetta» le cui parti possono ruotare l’una rispetto all’altra in corrispondenza di gomiti, ginocchia, caviglie, torace…; possiede quindi un certo numero di gradi di libertà di rotazione, ciascuno comandato da un motore, e il tutto è gestito da un computer.
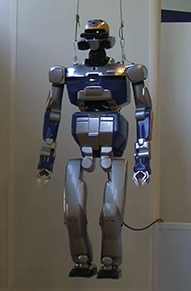
Il termine «robot» compare per la prima volta nel 1920 in un’opera di fantascienza del drammaturgo ceco Karel ?apek. La parola fu creata dal fratello Josef a partire da robota, che in ceco significa «lavoro». Quanto alla parola «robotica», lo scrittore di fantascienza Isaac Asimov la coniò quasi senza accorgersene nel 1941. Credeva che il termine esistesse già, come «electronics»!
Lo straordinario sviluppo delle tecnologie dell’informazione e della comunicazione (TIC) porta talvolta a pensare che esse inglobino la robotica. Non è così. La differenza sta in una parola: la gravità. Un robot è una macchina che dialoga con la gravità, e talvolta con altre forze: nella robotica non siamo nel virtuale, ma nella fisica del mondo.
Se la robotica utilizza le TIC, è per metterle al servizio di una grande tradizione storica: costruire macchine. La caratteristica principale di una macchina è il movimento. Il movimento permette anche di classificare gli oggetti naturali in tre categorie: oggetti inerti, piante e animali. Vegetali e animali hanno in comune il movimento; la differenza è che gli animali sono capaci di spostarsi: a differenza dei vegetali, non trovano sul posto ciò di cui hanno bisogno.
 
Oggetti inerti. Piante. Animali.
Le macchine create dall’uomo possono essere classificate in modo analogo in utensili, robot industriali e robot mobili.
 
Utensili Robot industriali Robot mobili
(«macchine inerti»). («macchine-piante»). («macchine-animali»).
La robotica si occupa di agire attraverso il movimento. Poiché anche noi dialoghiamo con la gravità, si pone la questione di come ci muoviamo e agiamo. Conosciamo davvero tutto di noi stessi? In questo senso la robotica è appassionante: interroga la matematica, la retorica, la danza: come parla un coreografo di un movimento, come lo descrive a un ballerino? È il corrispettivo della domanda seguente: come programmare un robot?
Lo spazio e la geometria è il titolo di un celebre articolo di Poincaré (Revue de métaphysique et de morale 3, 1895). L’insegnamento principale di questo articolo è che le parole «spazio» e «geometria» devono ormai essere usate al plurale.
Poincaré torna alle origini della geometria: mostra che il movimento è all’origine della geometria. La geometria classica è definita dal fatto che nello spazio esistono corpi solidi. Qual è la trasformazione che porta da una bottiglia appoggiata su un tavolo alla stessa bottiglia tenuta, pochi istanti dopo, dalla mano che l’ha afferrata?

Seguiamola con gli occhi: la sua forma cambia sulla nostra retina, i nostri muscoli oculari sono in azione e, sulla base di queste informazioni sensoriali, comprendiamo che si sta verificando un fenomeno. Secondo Poincaré, l’analisi di questo fenomeno, attraverso meccanismi di astrazione, conduce alle nozioni fondamentali della geometria. Egli parla con grande precisione di due tipi di spazio: anzitutto lo spazio geometrico (quello reale, esterno a noi); ma vi è anche lo spazio rappresentativo (che ci appartiene e possiede tre componenti: visiva, tattile e motoria, se si tralasciano gli altri sensi). Seguiamo il suo ragionamento:
> «Ciò che costituisce l’oggetto della geometria è lo studio di un particolare “gruppo”; ma il concetto generale di gruppo preesiste nella nostra mente, almeno in potenza. Si impone a noi non come forma della nostra sensibilità, ma come forma del nostro intelletto.»
Siamo proprio nella matematica!
> «Tuttavia, fra tutti i gruppi possibili, occorre scegliere quello che sarà, per così dire, il riferimento a cui rapporteremo i fenomeni naturali. L’esperienza ci guida in questa scelta, senza imporcela; ci fa riconoscere non quale sia la geometria più vera, ma quale sia la più comoda.»
Sembra una frase da ingegnere!
Quale geometria sceglieremo? Per spiegare che sono possibili diverse forme di spazi tridimensionali, Poincaré mostra diverse forme di spazi bidimensionali, che costituiscono la superficie di un oggetto tridimensionale: la buccia di un’arancia è dunque la superficie dell’arancia. Per analogia, uno spazio tridimensionale può essere la superficie di un oggetto a quattro dimensioni, e ce ne sono di assai diversi…
-
Gli spazi dell’azione
-----------------------
Il movimento è all’origine dell’azione ed è anche all’origine della geometria. Possiamo concepire una «geometria dell’azione»? Per prendere un bicchiere, bisogna afferrare (verbo d’azione) il bicchiere con la mano. I nostri organi di percezione ci permettono di localizzarlo. Come macchina-animale, il corpo si sposta verso il bicchiere, la mano si tende, si afferra il bicchiere…
L’azione è definita nello spazio fisico. Lo spazio sensoriale è costituito dai dati forniti dai cinque sensi umani, cui si aggiunge il senso dell’equilibrio, che fornisce il riferimento alla verticale e ha sede, tecnicamente, nel sistema vestibolare. Infine, poiché possediamo più di settecento muscoli, il nostro spazio motorio ha almeno settecento dimensioni. Tutti questi spazi devono dialogare perché l’azione si realizzi; il dialogo è gestito dal cervello e dal sistema nervoso.
Per il robot umanoide avviene esattamente allo stesso modo! Ci sono quattro telecamere, sensori di forza alle caviglie e ai polsi, girometri, accelerometri, che forniscono informazioni simili a quelle del sistema vestibolare. Lo spazio sensoriale possiede quindi un gran numero di dimensioni, proprio come nell’uomo, e lo spazio motorio ha tante dimensioni quante sono le articolazioni, cioè le variabili angolari.
Il problema dell’ingegnere di robotica è calcolare il movimento adatto alla realizzazione dell’azione. Questo movimento, così facile da descrivere — prendere il bicchiere —, è di una complessità straordinaria. Ha origine in uno spazio di dimensione 700. E Poincaré ci dice: «Scegli la geometria più comoda!»
-
Il calcolo del movimento
----------------------
Che cosa mette in relazione lo spazio motorio e lo spazio fisico? Per il nostro oggetto, che, ricordiamolo, non è rigido ma articolato e deformabile, occorre distinguere due nozioni: posizione e postura. La posizione ci informa su dove si trovi l’oggetto nello spazio, mentre la postura ci dice quale forma abbia: il corpo ha una forma, si deforma sotto l’azione dei muscoli, e agire significa sempre deformare il proprio corpo.
Per rappresentare schematicamente la postura, disponiamo di variabili angolari sullo scheletro: gli angoli fra i diversi segmenti del corpo. Sono variabili che ci appartengono. Nel robot agiamo direttamente sulle variabili angolari. Nell’animale, gli angoli sono determinati dalla tensione dei diversi muscoli.
Per definire la posizione di un essere umano — o di un robot, di una ruota, di un’automobile… — bastano due coordinate nel piano e una variabile di orientamento. Queste variabili non ci appartengono. Non abbiamo motori per modificarle e ci spostiamo nello spazio sempre indirettamente, attraverso cambiamenti di forma.
La nozione di spazio delle configurazioni, mutuata dalla meccanica, comprende posizioni e posture. È in questo spazio «articolare», e non nello spazio fisico, che si calcola il movimento.
Così, per posizionare un sistema di due barre sono necessari due angoli. Lo spazio articolare è [0, 2π] × [0, 2π] (identificando 2π e 0, come nel gioco Pac-Man, dove uscendo a sinistra si rientra a destra; uscendo in alto si torna dal basso). Dal punto di vista geometrico, nel quadrato si identificano i lati opposti, ottenendo un toro. Entriamo in un mondo ideale, matematico: il robot diventa un semplice punto in questo spazio.
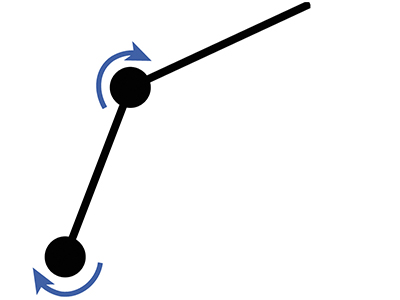
Movimento nello spazio fisico.
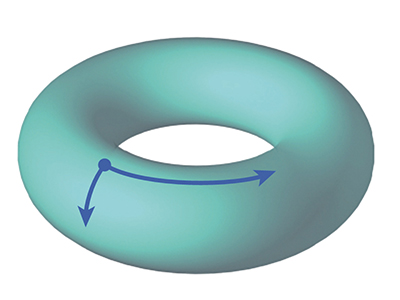
Movimento nello spazio delle configurazioni.
Al robot, o piuttosto al suo computer, si possono porre problemi difficili: calcolare un movimento che passi da una posizione a un’altra evitando gli ostacoli — è il celebre problema della movimentazione di un pianoforte. Nello spazio delle configurazioni, questo problema si trasforma nel problema della pallina da ping-pong. Qui si chiede di passare dalla posizione A alla posizione B evitando gli ostacoli. L’industria automobilistica funziona in questo modo: si può inserire un sedile in un abitacolo dato? Se l’operazione deve essere svolta da un robot, vengono sviluppati software per comandarlo.
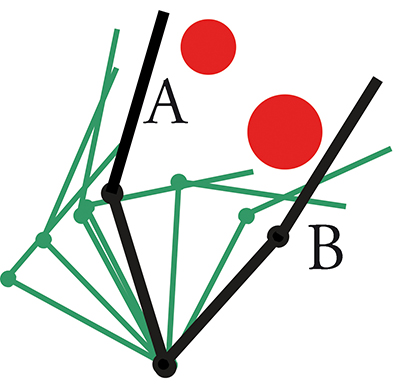
Movimento con ostacoli (in rosso) nello spazio fisico.
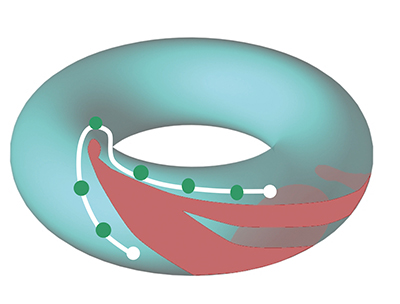
Movimento con ostacoli (in rosso)
nello spazio delle configurazioni.
Come si svolgono questi calcoli? Per portare una mela alla bocca, potete calcolare le coordinate x, y, z della mela che tenete in mano in funzione degli angoli della spalla, del gomito, del polso… e far variare questi angoli affinché la mela si avvicini al viso. È ciò che fanno gli ingegneri robotici nell’industria. Ma poiché si possono variare decine di parametri, le traiettorie possibili sono troppe. Se ne distingue una scegliendo un criterio da ottimizzare. L’essere vivente, dal canto suo, adotta un approccio sensomotorio, che consiste nell’ingrandire l’immagine della mela sulla retina, controllando e correggendo la traiettoria a ogni istante.
-
La non olonomia
----------------
Se non possiamo muoverci nello spazio modificando i valori delle variabili a nostra disposizione, come facciamo allora? Prendiamo la ruota di un’auto. Ha una sola variabile di configurazione: l’angolo di rotazione. Bisogna appoggiare la ruota a terra affinché, grazie all’attrito, al moto di rotazione si aggiunga un moto di traslazione. È un fenomeno universale:
Spostamento = azione sulle variabili di configurazione + attrito.
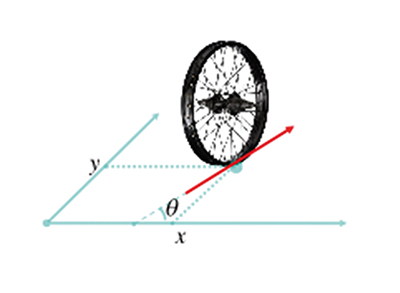
La configurazione della ruota è definita da due coordinate di posizione (x, y) e da una variabile di orientamento θ. Ma non sono possibili tutti i movimenti nello spazio delle configurazioni: la ruota non può muoversi perpendicolarmente a sé stessa, può solo rotolare nella direzione che indica.
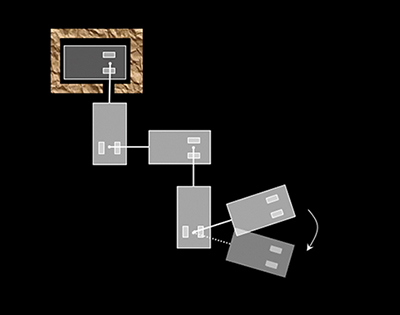
Carrello con quattro rimorchi.
I movimenti infinitesimi del punto che rappresenta la ruota nello spazio delle configurazioni sono vincolati: formano uno spazio di dimensione 2. Eppure, a partire da un punto dato, è possibile raggiungere tutti i punti dello spazio delle configurazioni, che è di dimensione 3. Sapete come si fa: si manovra! In termini matematici, una «manovra» è un’operazione del tipo «A, poi B, poi l’inverso di A, poi l’inverso di B».
Girare il volante, avanzare e arretrare, o una combinazione delle due cose, danno comunque uno spazio di controllo di dimensione 2. Quando le manovre di base disponibili sono meno delle dimensioni dello spazio che si può raggiungere, si dice che il movimento è sottoattuato. Il fenomeno matematico prende il nome di non olonomia (l’olonomia si ha quando tutti i percorsi sono possibili). Il nuoto di un pesce e il cammino di un animale rientrano nella non olonomia nello spazio delle forme.
#### **
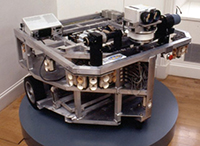
**Hilare, il primo robot mobile francese, promosso da Georges Giralt alla fine degli anni Settanta.
A che punto siamo oggi? Un gruppo di ricercatori del LAAS lavora sul cammino umano. E vi ha ritrovato… la ruota! Il centro di gravità di chi cammina descrive con grande precisione un’ipocicloide (la curva descritta da un punto di una ruota che non si trova né al centro né sul bordo). Da qui l’audace idea che al cervello basterebbe controllare il moto di questa ruota virtuale, cioè la traslazione, lasciando il movimento periodico delle gambe a funzioni di basso livello…
Intervista raccolta da A.B.