Cuando Henri Poincaré murió, en 1912, no existía ni un solo robot. Sin embargo, el célebre matemático francés puede considerarse uno de los grandes pensadores de la robótica: la geometría, un objeto abstracto, ocupa un lugar central en este ámbito. Las abstracciones más elevadas que haya producido el espíritu humano en el campo de las matemáticas puras pueden tener así consecuencias eminentemente prácticas.
Actuar mediante el movimiento
---------------------
¿Qué es un robot? Es, en primera aproximación, una «gran marioneta» cuyas piezas pueden girar unas respecto de otras en los codos, las rodillas, los tobillos, el torso..., y que cuenta, por tanto, con cierto número de grados de libertad de rotación, cada uno controlado por un motor; todo ello dirigido por un ordenador.
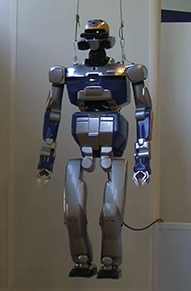
El término «robot» aparece por primera vez en 1920 en una obra de ciencia ficción del dramaturgo checo Karel Čapek. La palabra fue creada por su hermano Josef a partir del término robota, que en checo significa «trabajo». En cuanto a la palabra «robótica», el autor de ciencia ficción Isaac Asimov la acuñó sin darse cuenta en 1941. ¡Creía que el término ya existía, como «electronics»!
El prodigioso desarrollo de las tecnologías de la información y la comunicación (las TIC) lleva a veces a pensar que engloban la robótica. No es así. La diferencia se resume en una palabra: la gravedad. Un robot es una máquina que dialoga con la gravedad —y a veces con otras fuerzas—: en robótica no estamos en lo virtual, sino en la física del mundo.
Si la robótica utiliza las TIC, es para ponerlas al servicio de una gran tradición histórica: fabricar máquinas. La principal característica de una máquina es el movimiento. El movimiento es también lo que permite clasificar los objetos naturales en tres categorías: los objetos inertes, las plantas y los animales. Los vegetales y los animales tienen en común el movimiento; la diferencia es que los animales son capaces de desplazarse: a diferencia de los vegetales, no encuentran en el mismo lugar lo que necesitan.
 
Objetos inertes. Plantas. Animales.
Las máquinas creadas por el ser humano pueden clasificarse de forma similar en herramientas, robots industriales y robots móviles.
 
Herramientas Robots industriales Robots móviles
(«máquinas inertes»). («máquinas-planta»). («máquinas-animales»).
El objeto de la robótica es actuar mediante el movimiento. Como nosotros también dialogamos con la gravedad, se plantea la cuestión de cómo nos movemos y actuamos. ¿Lo sabemos todo sobre nosotros mismos? En ese sentido, la robótica resulta apasionante: interroga a las matemáticas, a la retórica, a la danza. ¿Cómo habla un coreógrafo de un movimiento? ¿Cómo se lo describe a un bailarín? Es la otra cara de la siguiente pregunta: ¿cómo programar un robot?
El espacio y la geometría es el título de un célebre artículo de Poincaré (Revue de métaphysique et de morale 3, 1895). La principal enseñanza de este artículo es que, en adelante, las palabras «espacio» y «geometría» deben emplearse en plural.
Poincaré vuelve a los orígenes de la geometría: muestra que el movimiento está en el origen de la geometría. La geometría clásica se define por el hecho de que existen cuerpos sólidos en el espacio. ¿Qué transformación permite pasar de una botella apoyada sobre una mesa a esa misma botella sostenida, unos instantes después, por la mano que la ha agarrado?

Sigámosla con la mirada: cambia de forma sobre nuestra retina, nuestros músculos oculares entran en acción y, a partir de estas informaciones sensoriales, comprendemos que se está produciendo un fenómeno. Según Poincaré, el análisis de este fenómeno, mediante mecanismos de abstracción, conduce a las nociones fundamentales de la geometría. Habla con gran precisión de dos tipos de espacios: primero, el espacio geométrico (el real, exterior a nosotros); pero también está el espacio representativo (que nos pertenece y posee tres componentes: visual, táctil y motora, si dejamos de lado los demás sentidos). Sigamos su razonamiento:
> «El objeto de la geometría es el estudio de un “grupo” particular; pero el concepto general de grupo preexiste en nuestra mente, al menos en potencia. Se nos impone, no como forma de nuestra sensibilidad, sino como forma de nuestro entendimiento.»
¡Estamos plenamente en las matemáticas!
> «Sin embargo, entre todos los grupos posibles, hay que elegir aquel que será, por así decirlo, el patrón con el que relacionaremos los fenómenos naturales. La experiencia nos guía en esta elección, que no nos impone; nos permite reconocer no cuál es la geometría más verdadera, sino cuál es la más cómoda.»
¡Parece una frase de ingeniero!
¿Qué geometría vamos a elegir? Para explicar que existen varias formas posibles de espacios tridimensionales, Poincaré muestra varias formas de espacios bidimensionales —que constituyen la superficie de un objeto tridimensional—: la piel de una naranja es, por ejemplo, la superficie de la naranja. Por analogía, un espacio tridimensional puede ser la superficie de un objeto de cuatro dimensiones, y los hay muy diversos...
-
Los espacios de la acción
-----------------------
El movimiento está en el origen de la acción y también en el de la geometría. ¿Podemos concebir una «geometría de la acción»? Para coger un vaso, hay que agarrarlo —verbo de acción— con la mano. Nuestros órganos de percepción nos permiten localizarlo. Como máquina-animal, el cuerpo se desplaza hacia el vaso, la mano se extiende, se agarra el vaso...
La acción se define en el espacio físico. El espacio sensorial está constituido por los datos proporcionados por los cinco sentidos del ser humano, a los que se añade el sentido del equilibrio, que proporciona la referencia vertical y radica, desde el punto de vista fisiológico, en el sistema vestibular. Por último, como contamos con más de setecientos músculos, nuestro espacio motor tiene al menos setecientas dimensiones. Todos estos espacios deben dialogar para que la acción se lleve a cabo; el cerebro y el sistema nervioso se encargan de ese diálogo.
En el robot humanoide sucede exactamente lo mismo. Hay cuatro cámaras, sensores de fuerza en los tobillos y las muñecas, giróscopos y acelerómetros —que proporcionan información similar a la del sistema vestibular—. Así, el espacio sensorial posee un gran número de dimensiones, como en el ser humano, y el espacio motor tiene tantas dimensiones como articulaciones, es decir, como variables angulares.
Todo el problema del especialista en robótica consiste en calcular el movimiento adecuado para realizar la acción. Este movimiento, tan fácil de describir —coger el vaso—, es de una complejidad extraordinaria. Tiene su origen en un espacio de dimensión 700. Y Poincaré nos dice: «¡Elige la geometría más cómoda!»
-
El cálculo del movimiento
----------------------
¿Qué relaciona el espacio motor con el espacio físico? Para nuestro objeto, que no es sólido, conviene recordarlo, sino articulado y deformable, hay que distinguir dos nociones: posición y postura. La posición nos indica dónde se encuentra el objeto en el espacio, mientras que la postura nos dice cuál es su forma: el cuerpo tiene una forma, se deforma por la acción de los músculos, y actuar es siempre deformar el propio cuerpo.
Para representar esquemáticamente la postura, disponemos de variables angulares sobre el esqueleto: los ángulos entre los distintos segmentos del cuerpo. Son variables propias del cuerpo. En el robot actuamos directamente sobre las variables angulares. En el animal, los ángulos vienen determinados por la tensión de los distintos músculos.
Para definir la posición de un ser humano —o de un robot, una rueda, un coche...— bastan dos coordenadas en el plano y una variable de orientación. No son variables propias del cuerpo. No tenemos motores para modificarlas, y siempre nos desplazamos en el espacio indirectamente, mediante cambios de forma.
La noción de espacio de configuración, tomada de la mecánica, reúne las posiciones y las posturas. Es en este espacio «articular», y no en el espacio físico, donde se calculará el movimiento.
Así, situar un sistema de dos barras requiere dos ángulos. El espacio articular es [0, 2π] × [0, 2π] —identificando 2π y 0, como en el juego Pac-Man, donde al salir por la izquierda se entra por la derecha; al salir por arriba se vuelve por abajo—. Geométricamente, se identifican en el cuadrado los lados opuestos, lo que produce un toro. Hemos pasado a un mundo ideal, matemático: el robot se convierte en un simple punto de este espacio.
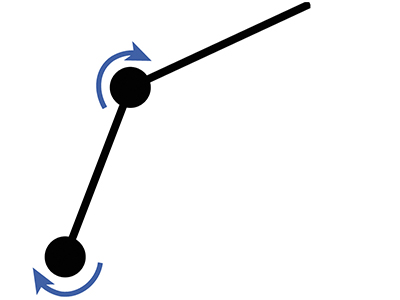
Movimiento en el espacio físico.
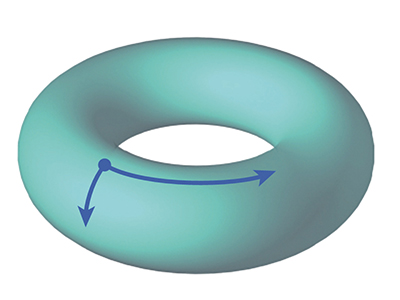
Movimiento en el espacio de configuración.
Podemos plantear al robot —o, mejor dicho, a su ordenador— problemas difíciles: calcular un movimiento que pase de una posición a otra evitando obstáculos (el famoso problema de trasladar un piano). En el espacio de configuración, este problema se transformará en el problema de trasladar una pelota de ping-pong. Aquí se pide pasar de la posición A a la posición B evitando los obstáculos. La industria del automóvil funciona de este modo: ¿se puede introducir un asiento en un habitáculo determinado? Si es un robot quien debe encargarse de la operación, se desarrollan programas para controlarlo.
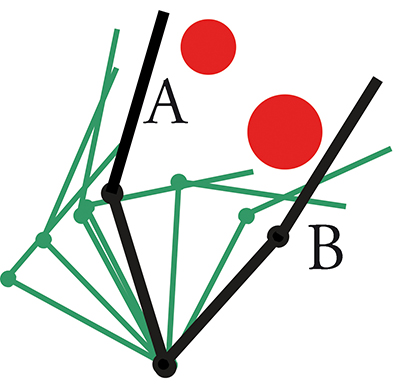
Movimiento con obstáculos —en rojo— en el espacio físico.
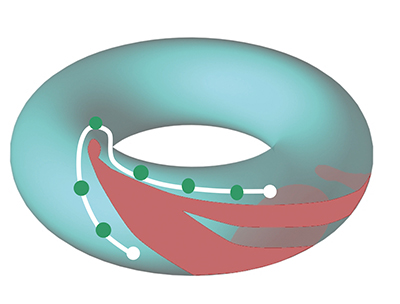
Movimiento con obstáculos —en rojo—
en el espacio de configuración.
¿Cómo se realizan estos cálculos? Para llevar una manzana a la boca, se pueden calcular las coordenadas x, y, z de la manzana que se sostiene en la mano en función de los ángulos del hombro, el codo y la muñeca..., y modificar esos ángulos para que la manzana se acerque al rostro. Esto es lo que hacen los especialistas en robótica en la industria. Pero, como se puede jugar con decenas de parámetros, hay demasiadas trayectorias posibles. Se escoge una de ellas mediante un criterio de optimización. El ser vivo, por su parte, adopta un enfoque sensoriomotor: amplía la imagen de la manzana en la retina y controla y rectifica la trayectoria en todo momento.
-
La no holonomía
----------------
Si no podemos desplazarnos por el espacio variando nuestras propias variables, ¿cómo lo hacemos entonces? Tomemos una rueda de coche. Solo tiene una variable de postura: su ángulo de giro. Hay que apoyar la rueda en el suelo para que, gracias al rozamiento, al movimiento de rotación se sume un movimiento de traslación. Es un fenómeno universal:
Desplazamiento = acción sobre las variables de postura + rozamiento.
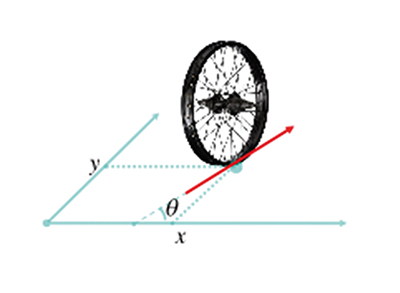
La configuración de la rueda queda definida por dos coordenadas de posición (x, y) y una variable de orientación θ. Pero no todos los movimientos son posibles en el espacio de configuraciones: la rueda no puede moverse perpendicularmente a sí misma; solo puede rodar en la dirección que señala.
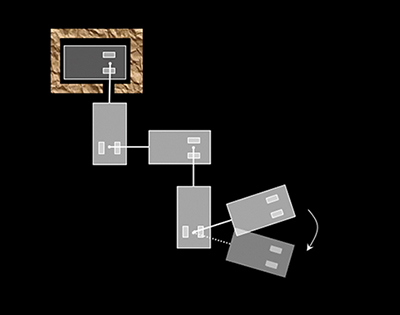
Vehículo con cuatro remolques.
Los movimientos infinitesimales del punto que representa la rueda en el espacio de configuraciones están sujetos a restricciones: forman un espacio de dimensión 2. Sin embargo, partiendo de un punto dado podemos alcanzar todos los puntos del espacio de configuraciones, que tiene dimensión 3. Ya sabéis cómo hacerlo: ¡maniobrando! Matemáticamente, una «maniobra» es una operación del tipo «A, después B, después la inversa de A y, por último, la inversa de B».
Girar el volante, avanzar y retroceder, o combinar ambas cosas, solo proporciona un espacio de control de dimensión 2. Cuando se dispone de menos maniobras básicas que dimensiones tiene el espacio alcanzable, se dice que el movimiento está subactuado. El fenómeno matemático recibe el nombre de no holonomía (la holonomía se da cuando todos los caminos están permitidos). La natación de un pez y la marcha de un animal son ejemplos de no holonomía en el espacio de formas.
#### **
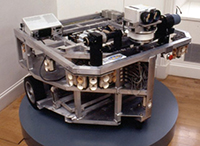
**Hilare, el primer robot móvil francés, impulsado por Georges Giralt a finales de la década de 1970.
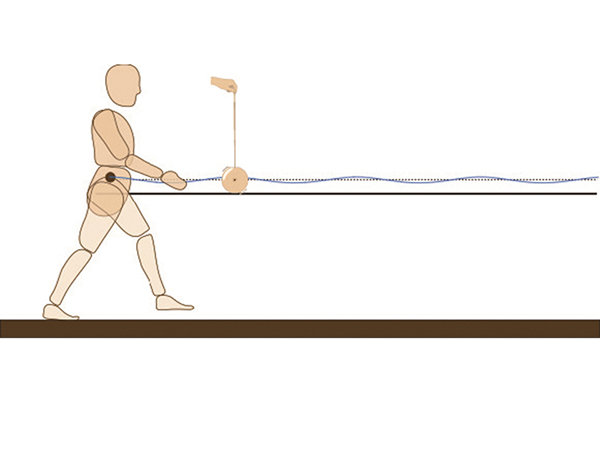
¿En qué punto estamos hoy? Un grupo de investigadores del LAAS trabaja sobre la marcha humana. Y han vuelto a encontrar en ella… ¡la rueda! El centro de gravedad del caminante describe con gran precisión una hipocicloide (la curva que describe un punto de una rueda que no está ni en el centro ni en el borde). De ahí la audaz idea de que al cerebro le bastaría con controlar el movimiento de esta rueda virtual —la traslación—, dejando el movimiento periódico de las piernas en manos de funciones de bajo nivel…
Entrevista realizada por A.B.