Un ingenioso dispositivo mecánico, inspirado en el célebre «método del jardinero», permite cortar una tabla de madera siguiendo una elipse cuyas longitudes de los ejes se han fijado. Para trazar una elipse, el método del jardinero consiste en utilizar un cordel inelástico y mover un lápiz manteniendo siempre bien tenso el cordel.
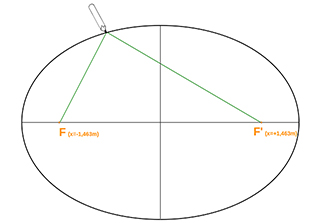
*Una elipse E es, por definición, el conjunto de los puntos M cuya suma de distancias a dos puntos fijos (F y F') es constante. Su ecuación puede escribirse x2 / a2 + y2 / b2 = 1, donde a es la longitud del semieje mayor y b la del semieje menor.*
La siguiente animación está disponible en YouTube:
Gracias a Grégoire Baudry por sus observaciones sobre un dispositivo para cortar una elipse que aprovecha una construcción derivada de este procedimiento (figura siguiente), en la que dos puntos de una varilla se ven obligados a desplazarse sobre dos ejes perpendiculares, mientras que otro punto de la varilla traza la elipse deseada. Durante el movimiento, todos los puntos de esta varilla describen elipses de centro O, punto de intersección de los dos ejes.
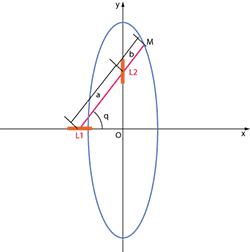
En el movimiento a lo largo de los ejes (Ox) y (Oy), el deslizamiento de las lengüetas L1 y L2 hace que las longitudes a y b permanezcan constantes. La abscisa x(M) del punto M es igual a b cos(θ), y su ordenada y(M) vale (a + b) sin(θ). Reconocemos (tras una rotación de 90°) la ecuación de una elipse de eje mayor a + b y eje menor b. Esta figura evoca el movimiento de una tira de papel que se desliza sobre un plano, así como un capítulo hoy muy olvidado de la geometría: el movimiento plano sobre plano. En este tipo de movimiento se distinguen un plano fijo, P, y un plano móvil, M.
Supongamos que los desplazamientos están parametrizados por el tiempo t. Durante el movimiento, puntos como A y B describen respectivamente las curvas *CA y CB. Como las distancias se conservan durante el movimiento, se pasa de la posición del plano M(t) a una posición infinitamente próxima M(t') (donde t'=t+dt) mediante una rotación infinitesimal de ángulo dθ alrededor de un punto I(t), denominado centro instantáneo de rotación*.
####
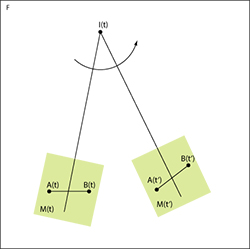
Durante el movimiento del plano móvil M(t), la distancia entre dos puntos A y B de este plano permanece constante, lo que indica que, en cada instante, se trata de una rotación.
Durante el movimiento infinitesimal del punto A a lo largo de la curva *CA, las normales en dos puntos próximos A y A' se cortan en el centro instantáneo de rotación, sea cual sea el punto considerado. Por ello, las normales a todas las curvas recorridas por los distintos puntos del plano M se cortan, en un instante t* dado, en el centro instantáneo de rotación, lo que proporciona una construcción sencilla de este punto, debida a Chasles.
####
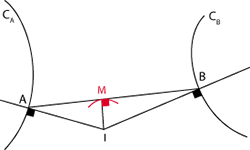
Una recta (AB), cuyos puntos A y B se desplazan respectivamente sobre CA y CB, genera una envolvente. El centro instantáneo de rotación I se encuentra en la intersección de las normales a CA y CB en A y B. El punto característico de contacto de la recta (AB) con su envolvente está en la perpendicular trazada desde I a (AB).
-
Base, ruleta y envolvente
---------------------------
El lugar geométrico del centro instantáneo de rotación en el plano fijo P recibe el nombre de base B; el lugar en el plano móvil M es la ruleta R. La ruleta R «rueda sin deslizar» sobre la base B, lo que puede representarse mediante una base y una ruleta provistas de minúsculos dientes que engranan durante el movimiento.
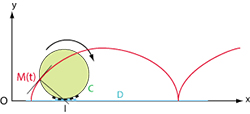
Un punto M de la circunferencia C que rueda sin deslizar sobre una recta D genera una cicloide. La normal a la cicloide en el punto M pasa por el centro instantáneo de rotación I del movimiento plano sobre plano.
He aquí un ejemplo animado disponible en YouTube:
Así, en el movimiento de una circunferencia C (la ruleta) que rueda sin deslizar sobre una recta D (la base), la trayectoria de un punto M de la circunferencia C en el plano P es la cicloide. Descartes dedujo muchas propiedades de esta curva en el siglo xviie, utilizando las propiedades ligadas a este movimiento, en una carta al padre Mersenne. Descartes puede considerarse el fundador de este campo de la geometría. Otros matemáticos ampliaron este ámbito, entre ellos Michel Chasles (1793-1880, véase Tangente 160) y Gabriel Koenigs (1858-1931). Este último demostró que, si tres planos se desplazan entre sí, los tres centros instantáneos de rotación de los planos tomados de dos en dos están alineados.
El movimiento plano sobre plano se utiliza en la teoría de las envolventes de rectas (la envolvente de una familia de rectas es la curva a la que son tangentes todas las rectas). Así, el llamado punto característico de contacto de una recta con su envolvente se determina sencillamente mediante la construcción de Chasles del centro instantáneo de rotación mediante las normales.
Volvamos a nuestra tira de papel, cuyos dos puntos A y B, separados por una distancia l, recorren dos ejes perpendiculares (véase la figura I).
En el instante t, el centro instantáneo de rotación I(t) está en la perpendicular a (Ox) por B y en la perpendicular a (Oy) por A. El cuadrilátero OAIB es un rectángulo cuyas diagonales tienen longitud fija l: el lugar geométrico del centro instantáneo de rotación I en el plano fijo F es la circunferencia *CF de centro O y radio l. Esta circunferencia CF* es la base.
La circunferencia R(t) de diámetro l y centro P(t), punto de intersección de las diagonales del rectángulo OAIB, es tangente en I a la circunferencia *CF. En el plano móvil M de la tira de papel, esta circunferencia es el lugar geométrico del centro instantáneo de rotación I(t). Es la ruleta del movimiento: la circunferencia R(t) rueda sin deslizar sobre la circunferencia CF. El lugar de P (t) en el plano fijo es la circunferencia de centro I y radio l/*2 (figura II).
####
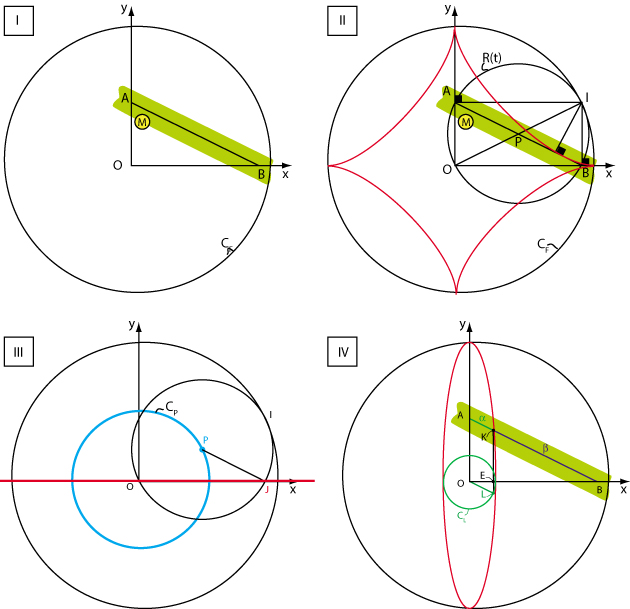
Distintos aspectos de la cinemática de la tira de papel. (I) Configuración inicial: durante el movimiento del plano móvil ligado a la tira de papel, el punto A se desplaza a lo largo de (Oy) y el punto B a lo largo de (Ox). (II) La envolvente de la recta (AB) es una astroide. (III) Durante el movimiento de la tira, el punto K, punto medio de [AB], se desplaza sobre una circunferencia y el punto J sobre el eje de las x: esta configuración se denomina la mosca de La Hire. (IV) Demostración geométrica de que un punto K de la recta (AB) se desplaza a lo largo de una elipse.
El punto J de la figura III, intersección de la circunferencia R(t) con el eje (Ox), se desplaza sobre el eje (Ox), y K sobre la circunferencia *CK. KJ = l / 2. Se ha construido un engranaje, llamado mosca de La Hire*, en honor del astrónomo y matemático francés Philippe de La Hire (1640-1718). Este engranaje transforma el movimiento circular de un punto K en el movimiento rectilíneo del punto J (hay una animación disponible en línea). En el pasado se estudió mucho en los sistemas biela-manivela de las locomotoras.
Demostremos de nuevo geométricamente que el lugar geométrico del punto K situado en el segmento [AB] de la tira de papel del esquema IV es una elipse. Tomemos AK=α y KB=β. Completemos el paralelogramo OAKL con el punto L. Durante el movimiento, el punto L se desplaza sobre la circunferencia *CL de centro O y radio α. Aplicando el teorema de Tales, KE / KL = KE / AO = KA / KB = α / β. Por tanto, el punto K se obtiene a partir del punto L mediante una afinidad ortogonal de eje (Ox) y razón α / β. El lugar geométrico de K es la elipse obtenida de la circunferencia CL* mediante esta afinidad.
La geometría está casi completamente ausente de los programas de estudio, y la cinemática, por completo. Quizá sea una lástima: esta disciplina ofrecía una interesante visión dinámica de los problemas geométricos. Nuestro ministro de Educación Nacional quiere unas matemáticas «que tengan sentido y estén ancladas en la realidad». ¿No es el movimiento plano sobre plano una aproximación «con sentido» a la geometría?