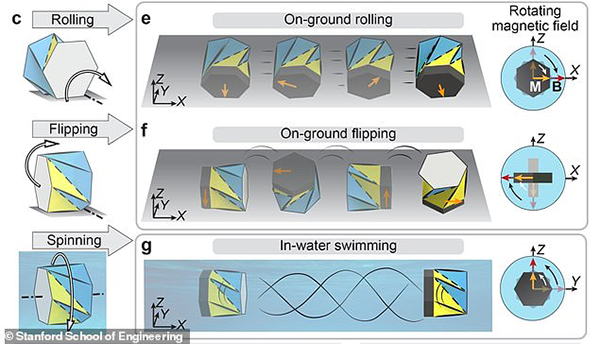
Questi robot, messi a punto da un’équipe di ricercatori dell’università di Stanford (Stati Uniti), sono progettati a partire dal motivo di origami detto di Kresling. Biruta Kresling, architetta e designer nata nel 1942 da madre tedesca e padre russo, che lavora a Parigi, è all’origine dell’instabilità torsionale (twist buckling) che oggi porta il suo nome. Questa piegatura si ottiene avvolgendo un foglio di carta attorno a due cilindri coassiali leggermente distanziati, per poi torcerli in direzioni opposte attorno al loro asse comune, generando così un motivo di pieghe regolari. Un campo magnetico mette in rotazione la struttura, permettendole di spostarsi rotolando e ribaltandosi. Il suo foro centrale le consente di aspirare farmaci e trasportarli e, quando smette di ruotare, di depositarli dove servono nell’organismo. L’arte dell’origami può portare lontano!