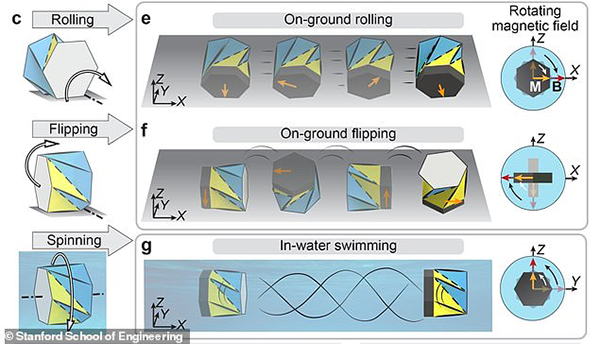
Estos robots, desarrollados por un equipo de investigadores de la Universidad de Stanford (Estados Unidos), se basan en el patrón de origami llamado de Kresling. Biruta Kresling, arquitecta y diseñadora nacida en 1942, de madre alemana y padre ruso, que trabajaba en París, está en el origen del pandeo por torsión (twist buckling), que hoy lleva su nombre. Este plegado se obtiene enrollando una hoja de papel alrededor de dos cilindros coaxiales ligeramente separados entre sí y retorciendo los cilindros en sentidos opuestos alrededor de su eje común, lo que genera un patrón de pliegues regulares. Un campo magnético hace girar la estructura, lo que le permite desplazarse rodando y dando volteretas. Su orificio central le permite aspirar medicamentos, transportarlos y, cuando deja de girar, depositarlos donde hacen falta en el organismo. ¡El arte del origami puede llegar muy lejos!