Le osservazioni sintetiche note all’epoca di Newton erano essenzialmente le tre leggi di Keplero, ottenute empiricamente all’inizio del 17º secolo ma verificate con grande precisione sui pianeti. La prima legge afferma che la traiettoria dei pianeti è un’ellisse con il Sole in uno dei fuochi. La seconda sostiene che l’area del parallelogramma generato dai vettori posizione e velocità, per dirlo in linguaggio moderno, è costante. Infine, la terza legge stabilisce che il quadrato del periodo è proporzionale al cubo dell’asse maggiore dell’ellisse.
Per cercare di renderne conto, Isaac Newton (1642–1727) propose due assiomi intrecciati, che posero le basi di un metodo matematico per risolvere i problemi fisici:
1) Un corpo isolato si muove di moto rettilineo uniforme: la sua velocità non varia nel tempo e quindi, a parte questa velocità costante, il suo moto «è come nulla»; era un’osservazione di Galileo, contemporaneo di Keplero…
2) Per contrapposizione, se la velocità di un corpo varia nel tempo, esso è sottoposto all’influenza di un’azione di cui tale variazione è la caratteristica: una forza. È una sorta di definizione della nozione di forza e la celebre equazione di Newton collega, nei casi «semplici», la somma delle forze applicate a un corpo di massa m alla variazione temporale della sua velocità . Si scrive:
Sperimentalmente, era necessario introdurre questa massa m. Applicando la stessa forza, essa permette di ottenere effetti diversi sulla velocità; si pensi all’azione della medesima forza su una zanzara e su un treno pendolare…
-
La geometria degli antichi
------------------------
Oltre a dotare la fisica di uno strumento d’indagine, la definizione di Newton permette di porsi domande osservando la natura e talvolta persino di rispondervi. Fu dunque osservando o immaginando la caduta di vari corpi che lo scienziato britannico postulò la gravitazione. Il ragionamento è elementare. Una mela attaccata al suo melo è immobile. All’improvviso cade. Prima di staccarsi dall’albero, la sua velocità era nulla. Poi la si vede accelerare, fino a fermarsi bruscamente toccando il suolo. In questa avventura la velocità della mela è variata; la mela è quindi sottoposta a una forza. Alla superficie della Terra, l’effetto di questa forza è far percorrere a una mela cinque metri in un secondo; verificate voi stessi!
Per la Luna, in realtà, è più o meno la stessa cosa. Immaginate che la velocità della Luna non vari, almeno in direzione: come potrebbe restare in orbita attorno alla Terra?
Se la Luna procedesse in linea retta, senza subire alcuna forza, in un secondo si troverebbe nel punto P dello schema, che ovviamente non è in scala. In realtà, per effetto della forza esercitata dalla Terra, si trova nel punto Q. L’altezza di caduta è dunque la distanza PQ. Fin dall’antichità si sa che l’orbita della Luna è «quasi circolare» e uniforme; la velocità della Luna in M è quindi tangente alla circonferenza orbitale e perciò perpendicolare al segmento [OM]. Il vettore , contenuto nella retta generata da questa velocità, è dunque perpendicolare al vettore . Il triangolo OMP è quindi rettangolo in M.
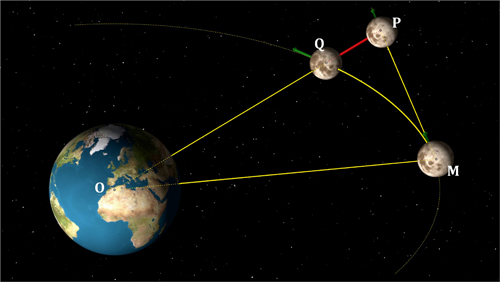
Inoltre, la Luna torna pressappoco nello stesso punto del cielo ogni ventotto giorni e già nell’antichità, grazie ad Aristarco di Samo, si era stabilito mediante misure di parallasse che essa dista dalla Terra sessanta raggi terrestri. Anche il raggio terrestre era stato determinato dai Greci, grazie a Eratostene di Cirene: vale R T = 6 400 km. Possiamo dunque calcolare il modulo della velocità della Luna: il nostro satellite percorre in ventotto giorni una circonferenza di cui si può determinare la lunghezza; si ottiene:
v = 2π × 60 × 6 400 / (28 × 24 × 3 600) = 1 km / s,
un chilometro al secondo. Questo meraviglioso risultato numerico fornisce il modulo del vettore , che misura dunque 1 km.
Nel triangolo rettangolo OMP conosciamo quindi le lunghezze MP e OM. Il teorema di Pitagora dà allora (OQ + QP)2 = OM2 + MP2. Sapendo che, sull’orbita circolare, OQ = OM, possiamo risolvere un’equazione di secondo grado e trovare QP = 1,3 mm. Ogni secondo, la Luna cade di poco più di un millimetro per restare in orbita circolare attorno alla Terra…
-
Verso una legge universale
-------------------------
La questione assume un’altra portata quando Newton propone che la forza che fa cadere la mela sia la stessa che fa cadere la Luna e che dipenda soltanto dalla distanza dal centro della Terra: le mele del Lincolnshire, come quelle australiane e come la Luna, si muovono verso il centro della Terra… Questa forza sarebbe dunque universale, ma come dipende dalla distanza dal centro della Terra? Per scoprirlo, basta confrontarne gli effetti: la mela, situata a un raggio terrestre dal centro della Terra, cade di cinque metri in un secondo. La Luna, sessanta volte più lontana, cade soltanto di 1,3 mm, ossia 5 / 60 2.
Basta questo perché Newton proponga che la forza di gravitazione universale dipenda dall’inverso del quadrato della distanza. Il resto è una questione di unità: l’espressione di questa forza deve dipendere dalle due masse e, se una delle due è nulla, anche la forza deve essere nulla. Senza massa, per Newton non c’è gravitazione… Intuitivamente, la soluzione più semplice è introdurre il prodotto delle due masse al numeratore del modulo di questa forza.
Occorre poi adeguare questo modulo agli effetti osservati e fare in modo che le unità della formula ottenuta siano quelle di una forza, cioè di una massa moltiplicata per un’accelerazione. Newton è così portato a introdurre quella che in fisica si chiama una costante fondamentale, che permette di risolvere questo genere di problema.
Fissa G = 6,67·10 –11 m3 kg–1 s2.
Ottiene dunque
oppure
Questa formula fornisce l’espressione della forza di gravitazione con cui il corpo di massa M attrae quello di massa m, dove le due masse sono supposte puntiformi e separate da una distanza r.
Il vettore ha modulo 1 ed è diretto da M verso m, il che spiega il segno, poiché attrae m verso M: serve a definire con precisione direzione e verso della forza. La costante di gravitazione G serve a «rimettere le cose a posto».
I puristi avranno notato che, con Newton, abbiamo supposto che le due masse fossero puntiformi e che l’azione reciproca di m su M non facesse variare la velocità di M. In altre parole, M è «molto maggiore» di m, come avviene effettivamente per il Sole rispetto ai pianeti…
-
L’introduzione delle flussioni
---------------------------
Il fatto che sia costantemente diretto secondo permette anche di mostrare che il vettore ortogonale a e , il cui modulo è uguale all’area del parallelogramma formato da questi due vettori, è costante. Questo vettore non varia nel tempo, mentre e variano. È la seconda legge di Keplero.
La difficoltà del problema posto da Newton risiede in parte nel fatto che il vettore unitario , direttore dell’asse (Mm), varia nel tempo. Infatti, se M può essere supposto fisso, non è così per m, che subisce l’influenza gravitazionale del corpo pesante: la distanza r è una funzione del tempo; il vettore non cambia modulo, perché resta unitario, ma cambia direzione seguendo la massa m nel suo moto.
Per affrontare il problema del moto della Terra attorno al Sole, Newton comincia con un po’ di calcolo differenziale, o teoria delle flussioni, come la chiamava. Scegliamo un sistema di riferimento fisso nel quale sia possibile scomporre semplicemente il vettore unitario : è un riferimento cartesiano per i matematici, o galileiano per i fisici. Lo scegliamo ortonormale. Tracciamo uno schema nel piano che contiene il moto.
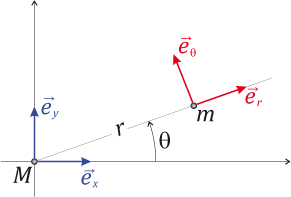
Si ha La variabilità nel tempo di viene così trasferita a quella di θ = θ (t), mentre i vettori unitari e sono ormai fissi.
Facciamo variare rispetto al tempo:
Anche il vettore è dunque unitario; corrisponde a «ruotato» di π/2 radianti:
Il riferimento è dunque ortonormale; lo chiamiamo riferimento polare locale, ed è «locale» perché va ricostruito a ogni istante. Derivando rispetto al tempo, si compie un’ulteriore rotazione:
, ossia .
Sostituendo nel principio fondamentale della dinamica, si ottiene:
Scrivendo e in questa base polare locale, un semplice calcolo mostra che l’area Λ del parallelogramma da essi formato in ogni istante è Λ = r 2 dθ / dt. Il vettore ha quindi modulo costante.
Infine, grazie a tutti questi prodigi, il principio fondamentale della dinamica per questo problema si riduce a
, ossia
Il vettore di Hamilton è dunque costante! Ed è nel piano del moto.
-
Caratterizzazione dell’orbita
---------------------------
Per caratterizzare l’orbita di m attorno a M, Newton usava soltanto figure. Seguiamo il suo ragionamento servendoci di uno strumento più moderno: il prodotto scalare (vedi Vecteurs et Espaces vectoriels, Bibliothèque Tangente 65, 2018).
Il prodotto scalare dei vettori e è definito da
Sostituendo con il suo valore, si ottiene
Ora, il vettore ha la direzione di
Così,
$\begin{align} \widehat{(\overrightarrow{u},\overrightarrow{v})} &= \widehat{(\overrightarrow{e_\theta},\overrightarrow{v})}= \widehat{(\overrightarrow{e_\theta},\overrightarrow{r})} +\widehat{(\overrightarrow{r},\overrightarrow{v})} \cr &=-\frac{\pi}{2}+\widehat{(\overrightarrow{r},\overrightarrow{v})},\cr \end{align}$
da cui
e infine
Se ne deduce l’uguaglianza .
Usando e scegliendo l’origine degli angoli in modo che , si ottiene la relazione fondamentale: con e .
Finalmente ci siamo! Questa relazione tra r e θ definisce una conica di parametro focale p ed eccentricità e (vedi L’Unificazione delle coniche, Tangente 162, 2015 e Propos elliptiques, Tangente 163, 2015). Newton risolse il problema posto senza risolvere alcuna equazione differenziale e facendo praticamente solo geometria! Le ellissi di Keplero trovarono così una spiegazione attraverso una deduzione logica basata sull’assioma di definizione della forza, applicato al caso della gravitazione.
-
Con riga e compasso…
------------------------
Gli appassionati di geometria vorranno poter tracciare punto per punto, con riga e compasso, la traiettoria ottenuta conoscendo la posizione e la velocità a un istante t. Occorre quindi costruire il luogo delle velocità…
In ogni istante, il vettore velocità si scrive . Indicando con ? *x e ? y le coordinate cartesiane del vettore costante e usando l’espressione di in ogni istante t*, si ottiene:
Il luogo H dei vettori velocità parametrizzati dal tempo (o odografa) è dunque contenuto in un cerchio di raggio u, il cui centro è individuato dal vettore . L’odografa H coincide con l’intero cerchio se θ (t) percorre tutto l’intervallo [0, 2π], altrimenti solo con un arco di quel cerchio. Nel caso delle orbite periodiche dei pianeti attorno al Sole, l’odografa è ovviamente il cerchio completo…
Possiamo persino precisare tutto questo in funzione dell’eccentricità e della conica ottenuta. Si possono inoltre sempre scegliere unità fisiche tali che e quindi .
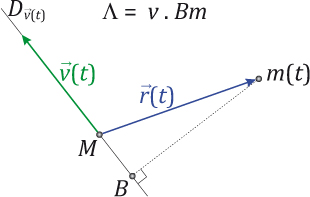
L’odografa può essere costruita soltanto con riga e compasso. Nello schema qui accanto, l’origine delle velocità è il punto M, origine del sistema di riferimento cartesiano; rappresenta la velocità, supposta nota, del punto m all’istante t.
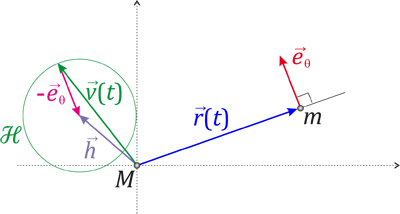
Cominciamo misurando Λ, l’area del parallelogramma formato dalla posizione e dalla velocità all’istante t. Proiettiamo ortogonalmente in B il vettore posizione sulla retta generata dal vettore velocità.
Per ogni nuovo punto della traiettoria, corrispondente a un istante t’, si procederà in tre fasi. Supponiamo che l’odografa H coincida con l’intero cerchio (orbita periodica). Scegliendo un altro punto su H, si costruisce un nuovo vettore velocità . Il vettore di Hamilton, costante, permette allora di costruire . Ruotando questo vettore di –π/2, si ottiene il vettore unitario , che dà la direzione della retta .
La retta contiene la massa m all’istante t’; come determinarne la posizione? Basta sfruttare il fatto che l’area Λ del parallelogramma formato dalla posizione e dalla velocità non è cambiata! Spostando m(t’) sulla retta , varia anch’essa la sua proiezione ortogonale B su .
Infine, non appena , si ottiene il vettore .
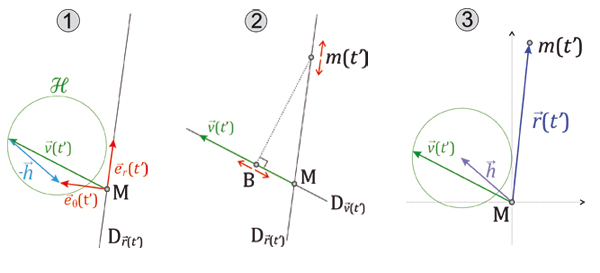
Si ripete questo algoritmo geometrico per ogni altra velocità. Così, poiché tutte queste costruzioni sono realizzabili con riga e compasso, si può tracciare l’orbita punto per punto!