Las observaciones sintéticas conocidas en la época de Newton son esencialmente las tres leyes de Kepler, obtenidas empíricamente a comienzos del 17.º siglo, pero muy bien contrastadas en los planetas. La primera ley afirma que la trayectoria de los planetas es una elipse en uno de cuyos focos se encuentra el Sol. La segunda establece que el área del paralelogramo generado por los vectores posición y velocidad —por expresarlo en lenguaje moderno— es constante. Por último, la tercera ley estipula que el cuadrado del período es proporcional al cubo de la mayor longitud de la elipse.
Para tratar de explicarlas, Isaac Newton (1642–1727) propone dos axiomas interrelacionados, que sientan las bases de un método matemático para resolver problemas físicos:
1) Un cuerpo aislado se mueve en línea recta y con velocidad uniforme: su velocidad no varía con el tiempo y, por tanto, a esa velocidad constante, su movimiento «es como nada»; era una observación de Galileo, contemporáneo de Kepler…
2) Por contraposición, si la velocidad de un cuerpo varía con el tiempo, se debe a que está sometido a la influencia de una acción cuyo rasgo característico es este: una fuerza. Esta es una suerte de definición de la noción de fuerza, y la célebre ecuación de Newton relaciona, en los casos «simples», la suma de las fuerzas aplicadas a un cuerpo de masa m con la variación temporal de su velocidad . Se escribe:
Desde el punto de vista experimental, era necesario introducir esta masa m. Esta masa permite que una misma fuerza produzca efectos distintos sobre la velocidad (piense en el efecto de una misma fuerza sobre un mosquito y sobre un tren de cercanías…).
-
La geometría de los Antiguos
------------------------
Además de dotar a la física de una herramienta de investigación, la definición de Newton permite plantearse preguntas al contemplar la naturaleza y, a veces, incluso responderlas. Así, al observar o imaginar la caída de diversos cuerpos, el sabio británico postuló la gravitación. El razonamiento es elemental. Una manzana unida a su manzano permanece inmóvil. De pronto, cae. Su velocidad antes de desprenderse del árbol era nula. Después la vemos acelerar, hasta detenerse bruscamente al tocar el suelo. En esta aventura, la velocidad de la manzana ha variado; por tanto, la manzana está sometida a una fuerza. El efecto de esta fuerza en la superficie de la Tierra hace que una manzana recorra cinco metros en un segundo; ¡compruébelo!
Con la Luna ocurre, en realidad, algo parecido. Imagine que la velocidad de la Luna no variara —al menos en dirección—; ¿cómo podría permanecer en órbita alrededor de la Tierra?
Si la Luna siguiera en línea recta, sin estar sometida a fuerza alguna, al cabo de un segundo estaría en el punto P del esquema, que evidentemente no está a escala. Pero, en realidad, a causa de la fuerza que ejerce la Tierra sobre ella, se encuentra en el punto Q. La altura de caída es, por tanto, la distancia PQ. Desde la Antigüedad se sabe que la órbita de la Luna es «casi circular» y uniforme; la velocidad de la Luna en M es, pues, tangente a la circunferencia orbital y, por ello, perpendicular al segmento [OM]. El vector , contenido en la recta generada por esta velocidad, es por tanto perpendicular al vector . Así, el triángulo OMP es rectángulo en M.
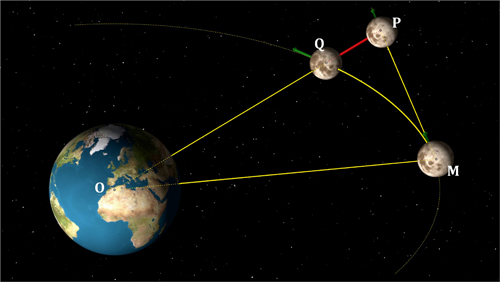
Por otra parte, la Luna vuelve aproximadamente al mismo lugar del cielo cada veintiocho días y, desde la Antigüedad —con Aristarco de Samos—, se había determinado mediante mediciones de paralaje que se hallaba a una distancia de sesenta radios terrestres. Los griegos también habían determinado el radio terrestre —con Eratóstenes de Cirene—: vale R T = 6 400 km. Podemos calcular, por tanto, el módulo de la velocidad de la Luna: nuestro satélite recorre en veintiocho días una circunferencia cuya longitud podemos determinar; obtenemos:
v = 2π x 60 x 6 400 / (28 x 24 x 3 600) = 1 km / s,
un kilómetro por segundo. Este maravilloso resultado numérico nos proporciona el módulo del vector , que mide por tanto 1 km.
Así, en el triángulo rectángulo OMP conocemos las longitudes MP y OM. El teorema de Pitágoras nos da entonces (OQ + QP)2 = OM2 + MP2. Puesto que, en la órbita circular, OQ = OM, podemos resolver una ecuación de segundo grado y obtener QP = 1,3 mm. Cada segundo, la Luna cae algo más de un milímetro para mantenerse en órbita circular alrededor de la Tierra…
-
Hacia una ley universal
-------------------------
El asunto adquiere otra dimensión cuando Newton propone que la fuerza que hace caer la manzana es la misma que hace caer la Luna, y que esta fuerza solo depende de la distancia al centro de la Tierra: las manzanas de Lincolnshire, como las de Australia y como la Luna, se desplazan en dirección al centro de la Tierra… Esta fuerza sería, por tanto, universal, pero ¿cómo depende de la distancia al centro de la Tierra? Para averiguarlo, basta comparar sus efectos: la manzana, situada a un radio terrestre del centro de la Tierra, cae cinco metros en un segundo. La Luna, situada sesenta veces más lejos, solo cae 1,3 mm, es decir, 5 / 60 2.
No hace falta más para que Newton proponga que esta fuerza de gravitación universal es inversamente proporcional al cuadrado de la distancia. Lo demás es cuestión de unidades: la expresión de esta fuerza debe depender de las dos masas y, si una de ellas es nula, la fuerza debe ser nula. Sin masa, no hay gravitación en Newton… Intuitivamente, lo más sencillo es introducir el producto de estas dos masas en el numerador del módulo de esta fuerza.
A continuación hay que ajustar el valor de este módulo a los efectos observados y lograr que las unidades de la fórmula obtenida sean las de una fuerza, es decir, las de una masa multiplicada por una aceleración. Newton se ve así llevado a introducir lo que en física se denomina una constante fundamental, que resuelve este tipo de problema.
Fija G = 6,67.10 –11 m3 kg–1 s2.
Obtiene así
o bien
Esta fórmula da la expresión de la fuerza de gravitación con la que el cuerpo de masa M atrae al de masa m, suponiendo que ambas masas son puntuales y están separadas por una distancia r.
El vector tiene módulo 1 y está dirigido de M hacia m —lo que explica el signo, pues atrae m hacia M—: sirve para definir correctamente la dirección y el sentido de la fuerza. La constante de gravitación G permite recuperar las unidades correctas.
Los puristas habrán advertido que, con Newton, hemos supuesto que ambas masas son puntuales y que la acción recíproca de m sobre M no hacía variar la velocidad de M. En otras palabras, M es mucho mayor que m, como ocurre, en efecto, con el Sol respecto de los planetas…
-
La introducción de las fluxiones
---------------------------
El hecho de que esté dirigido en todo momento según permite asimismo demostrar que el vector ortogonal a y , cuyo módulo es igual al área del paralelogramo formado por estos dos vectores, es constante. Este vector no varía con el tiempo, mientras que y varían. Es la segunda ley de Kepler.
La dificultad del problema planteado por Newton reside en parte en que el vector unitario a lo largo del eje (Mm) varía con el tiempo. En efecto, si podemos suponer fijo M, no ocurre lo mismo con m, que sufre la influencia gravitatoria del cuerpo masivo: la distancia r es una función del tiempo; el vector no cambia de módulo porque sigue siendo unitario, pero sí cambia de dirección al seguir a la masa m según su movimiento.
Para resolver el desafío del movimiento de la Tierra alrededor del Sol, Newton empieza con un poco de cálculo diferencial, o teoría de las fluxiones, como él decía. Elijamos un sistema de referencia fijo en el que podamos descomponer sencillamente el vector unitario ; se trata de un sistema de coordenadas cartesiano —para los matemáticos— o galileano —para los físicos—. Lo tomamos ortonormal. Hagamos un esquema en el plano que contiene el movimiento.
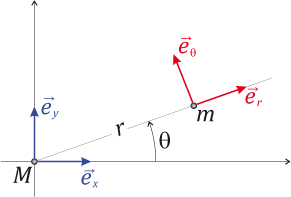
Tenemos La variación temporal de queda así recogida en la de θ = θ (t), pero los vectores unitarios y son ahora fijos.
Hagamos variar con respecto al tiempo:
El vector es también unitario; corresponde a girado un ángulo de π/2 radianes:
El sistema de referencia es, por tanto, ortonormal; lo llamamos sistema de referencia polar local —es «local» porque hay que reconstruirlo en cada instante—. Al derivar con respecto al tiempo, la rotación prosigue:
, o bien .
Al sustituir en el principio fundamental de la dinámica, obtenemos:
Al expresar y en esta base polar local, un sencillo cálculo muestra que el área Λ del paralelogramo que forman en cada instante se escribe Λ = r 2 dθ / dt. Así, el vector tiene módulo constante.
Finalmente, gracias a todos estos milagros, el principio fundamental de la dinámica se reduce, para este problema, a
, o bien
¡El vector de Hamilton es, por tanto, constante! Y está en el plano del movimiento.
-
Caracterización de la órbita
---------------------------
Para caracterizar la órbita de m alrededor de M, Newton solo utilizaba figuras. Sigamos su razonamiento utilizando una herramienta más moderna: el producto escalar (véase Vecteurs et Espaces vectoriels, Bibliothèque Tangente 65, 2018).
El producto escalar de los vectores y se define mediante
Al sustituir por su valor, obtenemos
Ahora bien, el vector es paralelo a
Así,
$\begin{align} \widehat{(\overrightarrow{u},\overrightarrow{v})} &= \widehat{(\overrightarrow{e_\theta},\overrightarrow{v})}= \widehat{(\overrightarrow{e_\theta},\overrightarrow{r})} +\widehat{(\overrightarrow{r},\overrightarrow{v})} \cr &=-\frac{\pi}{2}+\widehat{(\overrightarrow{r},\overrightarrow{v})},\cr \end{align}$
de donde
y, por último,
De ahí se deduce la igualdad .
Utilizando y escogiendo el origen de los ángulos de modo que , se obtiene la relación fundamental: con y .
¡Hemos llegado al final! Esta relación entre r y θ define una cónica de parámetro focal p y excentricidad e (véase l’Unification des coniques, Tangente 162, 2015, y Propos elliptiques, Tangente 163, 2015). Newton resolvió el problema planteado sin resolver ninguna ecuación diferencial y haciendo prácticamente solo geometría. Las elipses de Kepler encontraron su explicación mediante una deducción lógica basada en el axioma que define la fuerza, aplicado al caso de la gravitación.
-
Con regla y compás…
------------------------
Los aficionados a la geometría querrán poder trazar punto por punto, con regla y compás, la trayectoria obtenida a partir de la posición y la velocidad en un instante t. Para ello, hay que construir el lugar geométrico de las velocidades…
En cada instante, el vector de velocidad viene dado por . Si denotamos por ? *x y ? y las coordenadas cartesianas del vector constante y utilizamos la expresión de obtenida en cada instante t*, se obtiene:
El lugar geométrico H de los vectores de velocidad parametrizados por el tiempo (o hodógrafa) está, por tanto, contenido en una circunferencia de radio u, cuyo centro viene indicado por el vector . La hodógrafa H será toda la circunferencia si θ (t) recorre todo el intervalo [0, 2π], o solo un arco de esta circunferencia en caso contrario. En el caso de las órbitas periódicas de los planetas alrededor del Sol, la hodógrafa es, evidentemente, la circunferencia completa…
Incluso podemos precisar todo esto en función de la excentricidad e de la cónica obtenida. Asimismo, siempre se pueden escoger unidades físicas tales que y, por tanto, .
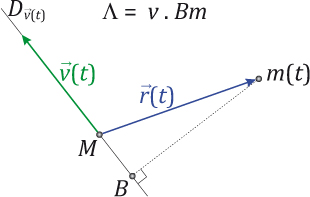
La hodógrafa puede construirse únicamente con regla y compás. En el esquema de al lado, el origen de las velocidades es el punto M, origen del sistema de coordenadas cartesianas; representa la velocidad, supuestamente conocida, del punto m en el instante t.
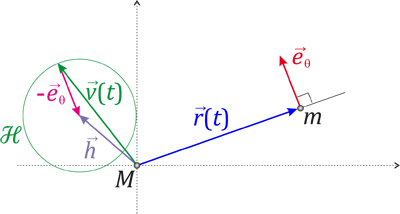
Comencemos por medir Λ, el área del paralelogramo formado por la posición y la velocidad en el instante t. Proyectamos ortogonalmente en B el vector de posición sobre la recta determinada por el vector de velocidad.
Para cada nuevo punto de la trayectoria, correspondiente a un instante t’, procederemos en tres etapas. Supongamos que la hodógrafa H es toda la circunferencia (órbita periódica). Al escoger otro punto de H, construimos un nuevo vector de velocidad . El vector de Hamilton, constante, permite entonces construir . Al girar este vector un ángulo de –π/2, obtenemos el vector unitario , que da la dirección de la recta .
La recta contiene la masa m en el instante t’; ¿cómo determinar su posición? Basta utilizar el hecho de que el área Λ del paralelogramo formado por la posición y la velocidad no ha cambiado. Al desplazar m(t’) sobre la recta , su proyección ortogonal B sobre también varía.
Por último, una vez que , queda determinado el vector .
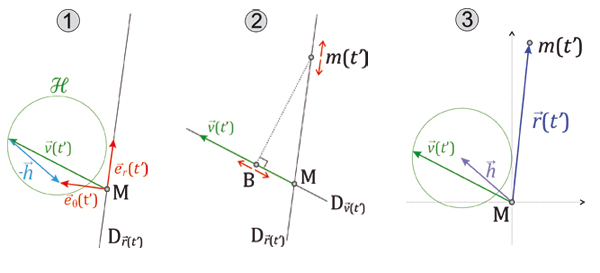
Repetimos este algoritmo geométrico para cualquier otra velocidad. Así, como todas estas construcciones pueden realizarse con regla y compás, ¡podemos trazar la órbita punto por punto!