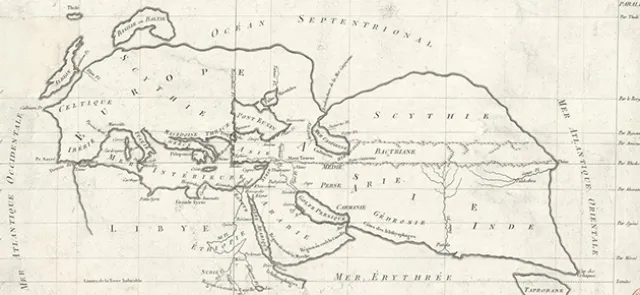
Esto impulsó el desarrollo de la relojería de precisión (y del sextante) a partir del 17.º siglo, pues un error de un minuto desplaza la posición una milla náutica (es decir, 1 852 m) en longitud. Actualmente, el GPS es la herramienta de posicionamiento más habitual. Se alcanzan precisiones del orden de un metro. Es suficiente para muchas aplicaciones, ¡pero no para dirigir un avión o un coche!
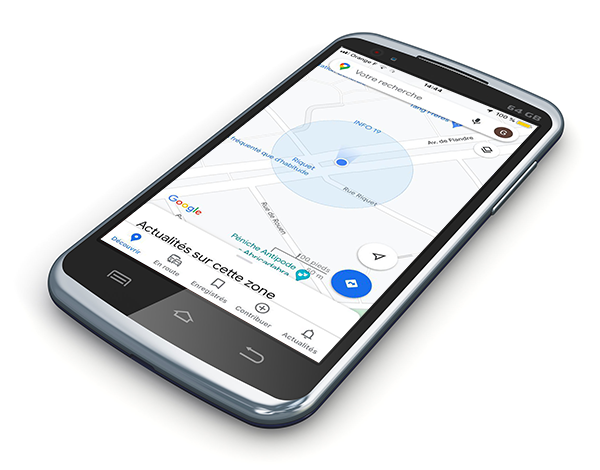
Es esencial conocer la propia posición, pero también la incertidumbre (o error) de esta. El cálculo es delicado (y aproximado), pues intervienen varios factores difíciles de controlar. En la práctica, se utiliza una aproximación del error modelizada mediante la distribución gaussiana; la probabilidad de que la posición «real» (desconocida) se encuentre dentro de un círculo centrado en la posición estimada aumenta con el radio del círculo. Este círculo es el error circular probable (CEP). El círculo que se ve alrededor del punto azul del GPS corresponde habitualmente a una probabilidad del 68 %.