Nuestro cerebro reconstruye representaciones 3D a partir de dos imágenes casi idénticas, presentadas cada una a uno de nuestros ojos; este fenómeno se conoce desde la segunda mitad del siglo 19.º. Los estereogramas de la época (formados por imágenes dobles; véase el artículo «La televisión 3D: ¿la tele del mañana?») se obtenían con aparatos fotográficos provistos de dos objetivos cuya separación correspondía a la de nuestros ojos (de 6 a 7 cm). Un sistema óptico elemental (el estereoscopio) permitía después observar las fotografías dobles y recuperar la sensación de relieve. Es la técnica que emplean aún hoy los View-Masters de nuestros hijos desde hace más de medio siglo, o nuestros televisores cuando reproducen Blu-rays llamados 3D.
En todos estos casos, la ilusión de relieve exige recurrir a un intermediario (gafas o estereoscopio). La idea en la que se basa la construcción de los autostereogramas consiste en lograr recrear la ilusión de relieve sin recurrir a intermediario alguno, lo que constituye un auténtico desafío. Desde luego, todos somos capaces de ver el relieve de forma natural (salvo que exista alguna discapacidad particular). Pero descubrir la magia de los autostereogramas requiere un verdadero aprendizaje, que pronto se ve recompensado, para algunos de nosotros —no para todos, por desgracia—, con el descubrimiento de efectos ocultos y sorprendentes. Este aprendizaje puede facilitarse mediante toda una gama de trucos y métodos que juegan, en particular, con puntos de convergencia o medios ópticos (visor 3D, prismas, anamorfosis, uso de LED). El campo de posibilidades de este tipo de imágenes es inmenso; sorprende que estén tan poco presentes en las aplicaciones. ¿Por qué no imaginar, en efecto, un entorno en el que rejas, biombos, celosías (paredes caladas) o papeles pintados integraran este tipo de ilusión e inventaran así un diseño 3D lúdico completamente nuevo?
Un nuevo diseño 3D lúdico
----------------------------
Percibimos de forma natural la profundidad y el relieve. Nuestros ojos se orientan hacia un mismo punto, enfocan y transmiten al cerebro dos imágenes que interpreta nuestra corteza visual. Basta con elegir: en el ejemplo de al lado, se puede optar por ver el depósito de agua o la reja. Nos resulta imposible ver nítidos ambos planos a la vez.
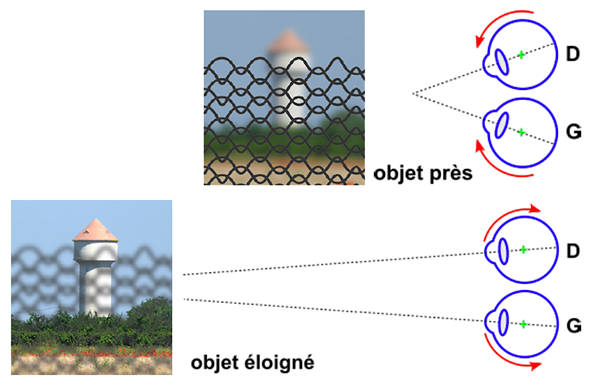
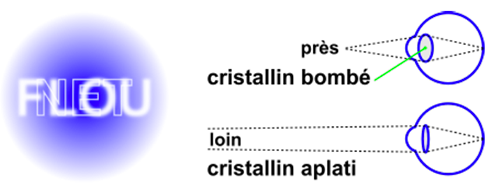
Así pues, nuestros ojos se orientan simultáneamente hacia el objeto elegido. Cuanto más cerca está, más bizquean nuestros ojos: es la convergencia. A continuación realizan el enfoque: el cristalino de cada ojo se deforma para obtener una visión nítida. Cuanto más cerca está el objeto, más abombado está el cristalino: es la acomodación. Nuestro cerebro recibe y compara dos imágenes ligeramente distintas.
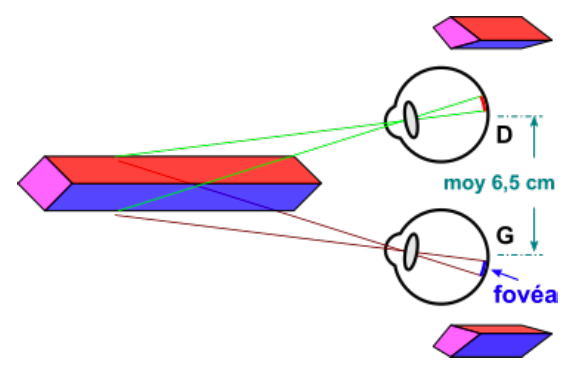
Cuanto más cerca está el objeto, más diferentes son las imágenes: es la disparidad binocular. Tras interpretar la información recibida, nuestro cerebro nos proporciona una impresión de volumen.
Una imagen plana que permite ver en 3D no respeta estos principios fisiológicos, pues la convergencia de nuestros ojos y la acomodación no se producen en el mismo plano. «Ver en 3D» exige, por tanto, un esfuerzo por parte del observador. Para algunos, la percepción del relieve será fácil; para otros, más difícil. Para otros incluso, será imposible sin ayuda.
El desafío consiste, pues, en conseguir que nuestros ojos fijen un punto fuera de la imagen sin acomodarse a ella. La disparidad binocular exige utilizar bien un par de imágenes estereoscópicas, bien un autostereograma, que el cerebro analizará. La convergencia nos lleva a fijar con ambos ojos un punto situado bien delante (AV), bien detrás (AR) de la imagen, para que el cerebro superponga los módulos derecho e izquierdo y los fusione en una sola imagen. De hecho, existe una relación entre las distancias ojo–punto AV–punto AR–paso de la imagen. Por último, la acomodación exige dar unos segundos a nuestro aparato visual para corregir el desdoblamiento de la imagen y obtener una imagen nítida.
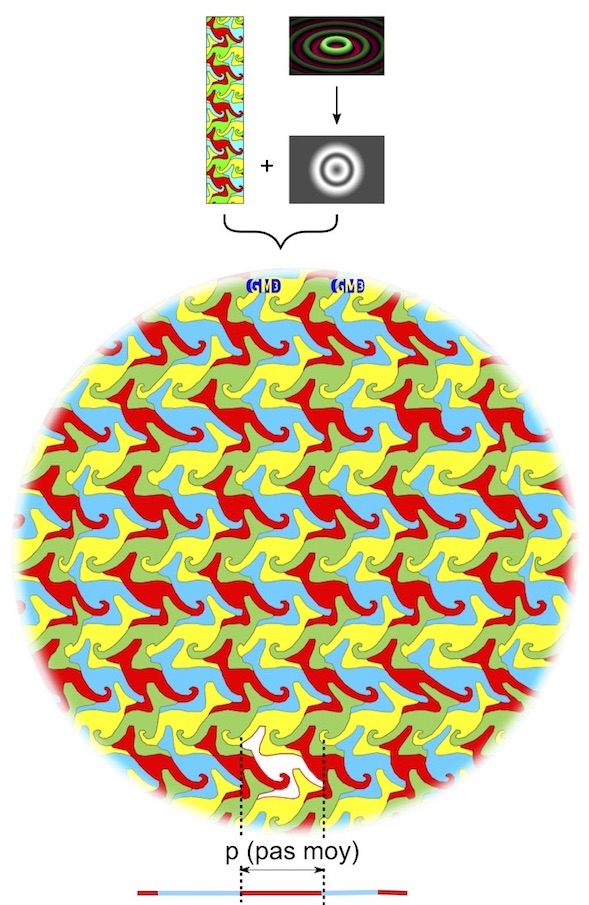
####
Construcción de un autostereograma.
Para recrear la ilusión de relieve, un autostereograma estará formado por una sola imagen, aunque por lo general compuesta mediante la repetición horizontal de un mismo motivo modificado. La variación de las separaciones entre cada punto equivalente de los motivos permite entonces al cerebro detectar el volumen oculto. Una magnitud significativa es, por tanto, el paso del autostereograma, que es la separación entre dos motivos equivalentes que se repiten. En la trama de canguros que aparece al lado, el paso corresponde a la anchura de un canguro. El volumen oculto —corresponde al lector descubrirlo a partir de lo que sigue— tiene forma de onda o de exprimidor, en hueco o en relieve, según cómo se mire. Descargar el teselado del Canguro y sus instrucciones de uso.
Una cuestión de convergencia
---------------------------
Para ver la imagen estereoscópica en 3D, nuestros ojos deben converger hacia un mismo punto situado bien detrás de la imagen, bien delante de ella, para que nuestro cerebro fusione ambas imágenes en una sola. Esta convergencia puede expresarse geométricamente mediante el ángulo formado por dos segmentos que parten del ojo izquierdo (Og) y del ojo derecho (Od) y se unen en un determinado punto de convergencia (PdC), situado delante o detrás de la imagen.
Para obtener el 3D, estos dos segmentos deben coincidir obligatoriamente con el paso p del par estereoscópico. Si el punto de convergencia está detrás de la imagen, nuestro ojo izquierdo debe mirar la imagen izquierda y nuestro ojo derecho, la imagen derecha. Esta situación se denomina visión paralela. Si el punto de convergencia está delante de la imagen, nuestro ojo izquierdo mira la imagen derecha y nuestro ojo derecho, la izquierda; es la visión cruzada. Estas denominaciones pueden parecer engañosas; por eso se prefieren a menudo las expresiones visión convergente en AV y visión convergente en AR. El cambio de modo de visión invierte el sentido del volumen: un «hueco» se convierte en una «protuberancia» y viceversa.
Donde reaparece el teorema de Tales
------------------------------------------
Puesto que la imagen estereoscópica debe ser paralela al plano de los ojos, el teorema de Tales puede aplicarse al triángulo formado por los puntos Og, PdC y Od. Este triángulo nos proporciona entonces una relación entre los datos siguientes:
\- La separación d entre los ojos del observador, que varía aproximadamente de 6 a 7 cm según la morfología y la edad de las personas, con un valor medio de aproximadamente 6,5 cm;
\- El segmento p que define el «paso medio» de la imagen y que puede aproximarse mediante (pasomáx. + pasomín. ) / 2, puesto que este paso cambia dentro de la imagen. De lo contrario, tendríamos una simple imagen de motivos regulares y, por tanto, sin efecto 3D. Cuanto mayor es la diferencia entre los pasos, mayor será la profundidad;
\- La distancia a entre uno de nuestros ojos y el plano vertical de la imagen;
\- La distancia b entre la imagen y el punto de convergencia PdC;
\- La distancia c entre uno de nuestros ojos y el punto de convergencia, con un límite fisiológico inferior que depende de cada uno de nosotros y por debajo del cual resulta difícil ver con nitidez (25 cm de media).
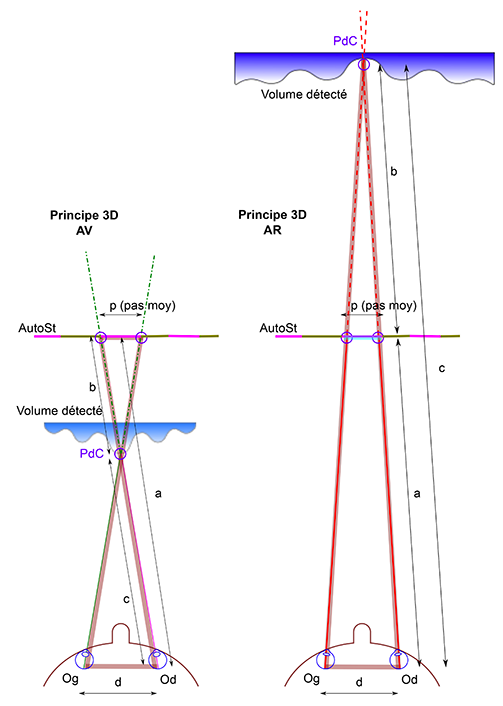
Lo que se busca, sobre todo, es que el efecto 3D aparezca rápidamente. Por ello, es preferible concentrarse en el centro de la imagen. En este caso, puede estimarse que las distancias a, b y c «no varían demasiado», sea cual sea el ojo.
Imaginemos ahora dos imágenes estereoscópicas I–D y acerquémoslas entre sí (el paso p disminuye) hasta que se superponen (p = 0); después se cruzan y siguen alejándose, transformándose en un par D–I. El paso de un paso positivo a un paso negativo (inversión de las imágenes I y D) expresa perfectamente la inversión del volumen 3D.
Matemáticamente, las relaciones entre estas distintas magnitudes se expresan según el esquema anterior. En visión trasera, el teorema de Tales (véase Tangente 167, 2015) nos proporciona:
Esta relación implica ad = cd – cp, o bien
Denotemos por K3D esta razón expresada en %. Sabemos que K3D > 100% porque c > a. De ello se deduce que, para una persona dada, la razón K3D estará directamente vinculada al paso medio p de la imagen.
Evidentemente, puede realizarse un razonamiento idéntico para la visión trasera, con la relación:
lo que implica esta vez
Conservemos esta razón K3D en %: permite determinar fácilmente un orden de magnitud de la posición del punto de convergencia respecto de la distancia ojo–imagen. En visión trasera, se tiene c > a y, por tanto, K3D > 100 %. En visión delantera, como c < a, se tiene K3D < 100 %. Así, para un observador cuya separación entre los ojos es de 6,5 cm y que mira una imagen situada a 40 cm de él, con un paso medio de 3,25 cm, se calcula que, en visión AR, se tiene:
K3D (en %) = d / (d – p) = 6,5 /(6,5 – 3,25) = 200 %.
Para una imagen situada a 40 cm de él, deberá fijar la mirada a una distancia de:
c = a K3D = 40 × 2/100 = 80 cm.
En visión AV, se comprueba que K3D (en %) es igual a d/(d + p), es decir, 6,5/(6,5 + 3,25), o bien 67 %. También para una imagen situada a 40 cm de él, el observador deberá fijar la mirada a una distancia c igual a a K3D, es decir, 40 × 67/100, o bien 26,6 cm.
Autostereogramas austeros
--------------------------
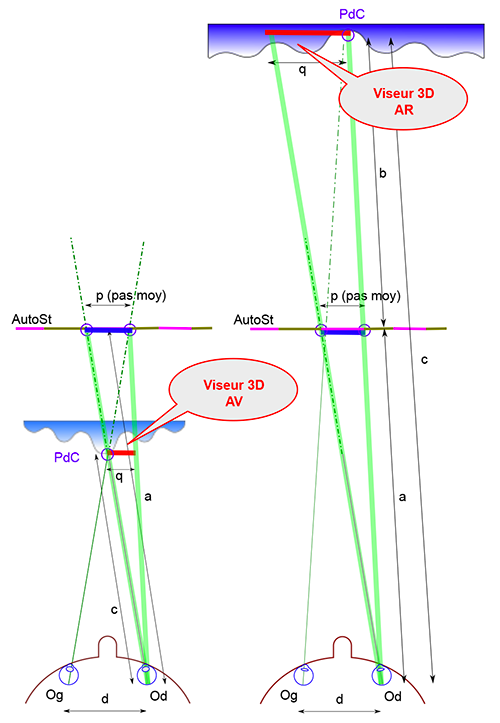
Los cálculos están hechos. Pero eso no implica en absoluto que seamos capaces de situar el punto de convergencia de un autostereograma sin ayuda de una calculadora, una tabla o una regla de dos decímetros. Volvamos, pues, a nuestro 3D, olvidando momentáneamente nuestro segundo ojo. En realidad, debemos determinar qué anchura q debería tener una máscara colocada a la distancia c de un ojo para que coincida exactamente con el ángulo bajo el que se ve el paso p del autostereograma (situado a una distancia a del ojo). El teorema de Tales también se aplica a esta situación.
Hay que calcular a qué distancia b colocar el palo (de altura h) para que quede exactamente alineado con la sombra de la pirámide (de altura H).
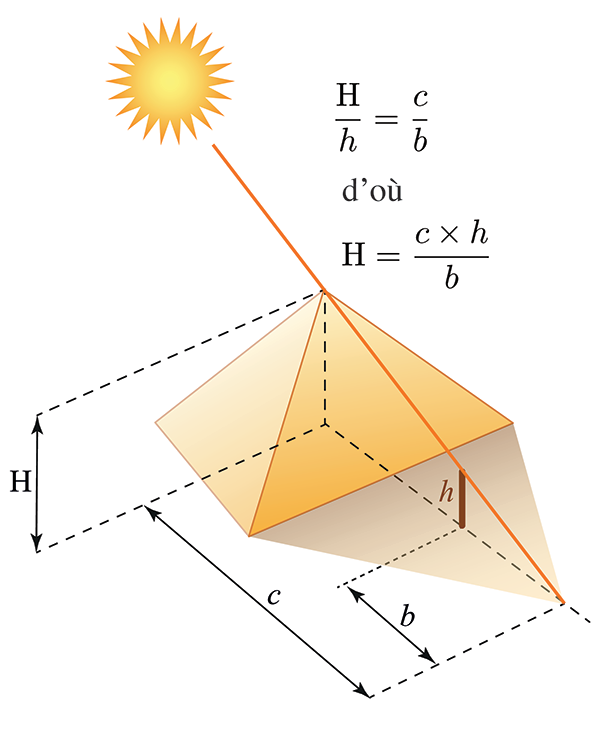
Teorema de Tales
En visión trasera, se comprueba que
y, por tanto,
Dados los resultados anteriores, obtenemos
De forma simétrica, con visión convergente, obtenemos
Consideremos un observador con una separación entre los ojos de 6,5 cm que mira una imagen con un paso de 3,25 cm, situada a 40 cm de él. Con visión divergente se obtiene q = 6,5 cm × 3,25 / (6,5 – 3,25) = 6,5 cm.
Con visión convergente, el resultado buscado es q = 6,5 cm × 3,25 / (6,5 + 3,25) = 2,2 cm. Se observa que la anchura q (el paso proyectado) está directamente relacionada con el paso de la imagen. Puede materializarse mediante un «visor 3D» universal (una especie de hipérbola cruzada), que permite obtener por lectura directa la anchura q en el eje de abscisas a partir de un paso medio leído en el eje de ordenadas.
La siguiente representación ilustra los dos casos (visión convergente, AV, y visión divergente, AR).
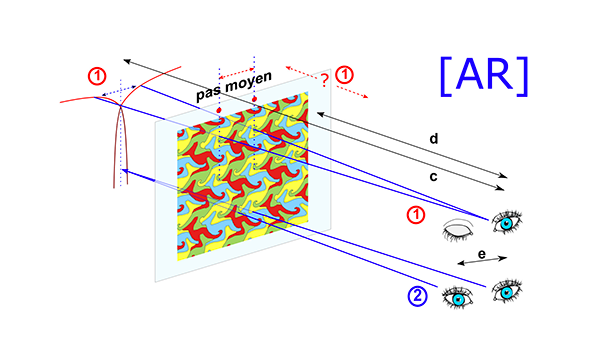
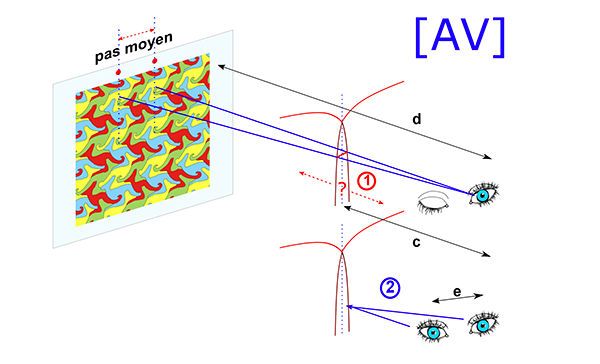
¿Qué perspectivas ofrecen este tipo de imágenes? La visión divergente está limitada por la separación entre los ojos y no permite plantearse imágenes «grandes» (más de un metro de ancho, es decir, dieciséis repeticiones de un paso máximo de 6 cm). En cambio, la visión convergente no tiene esta limitación, pero este modo de visión está menos extendido.
El visor 3D, o la señalización del punto de convergencia en el montaje, permitiría nuevas aplicaciones. Un último consejo para percibir mejor la tridimensionalidad: elija un entorno luminoso para lograr mejores contrastes y oriente la imagen de modo que la iluminación sea homogénea, si es posible sin sombras ni efectos parásitos. ¡Ahora le toca practicar al lector!
Después de la teoría, ¡la práctica!
-------------------------------
El muro de ladrillos paradójico es una figura de papel que debe montarse siguiendo las indicaciones descargables. Este ejemplo muestra que el cerebro puede engañarse al interpretar el volumen aparente al revés.
Según cómo se mire, el muelle paradójico puede aparecer como una figura 3D o como una figura imposible.
Una cuadrícula en relieve para observar.