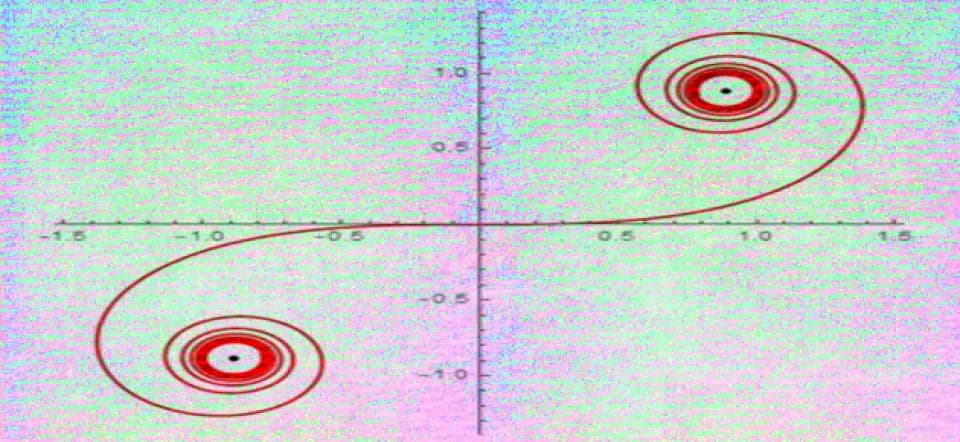
Una curva parametrizzata è definita dalla posizione di un punto M(t) della curva in funzione di un parametro, spesso indicato con t perché, storicamente, rappresentava il tempo. Le coordinate (x,y) del punto M dipendono dunque da t: possiamo scrivere x = f (t) e y = g (t), dove f e g sono funzioni reali. A seconda dei casi, sono continue, di classe C1 (le derivate esistono e sono continue), di classe C *n (le derivate esistono e sono continue fino all’ordine n*), di classe C∞ (le derivate esistono per ogni ordine e sono dunque continue)…
Se vogliamo evitare curve troppo «patologiche», come quelle di Peano e Lebesgue (vedi l’articolo «Dare una definizione precisa? Non è così semplice!»), ci limiteremo ai casi in cui f e g sono almeno di classe C1 sui rispettivi domini di definizione. In pratica, la classe C2 basta in generale per studiare soddisfacentemente la curva, sia nel comportamento locale (tangente, centro e raggio di curvatura, punto di flesso…) sia nell’aspetto globale (variazioni, rami infiniti, convessità…). Vediamo un importante caso particolare. Data una funzione f di variabile reale a valori reali, spesso se ne cerca la rappresentazione grafica, cioè la curva di equazione y = f (x). Si tratta di un caso particolare di curva parametrizzata: una tale curva può infatti essere definita da x (t) = t e y (t) = f (t), dove t è il parametro. Lo studio di una curva parametrizzata è relativamente agevole. E altrettanto agevole è disegnarla dopo averla studiata. Inoltre, dall’avvento degli strumenti informatici (computer, calcolatrici grafiche…), la si può tracciare punto per punto, senza studiarla. Attenzione, dunque, a non ridurre la nozione di curva parametrizzata alla sua rappresentazione grafica!
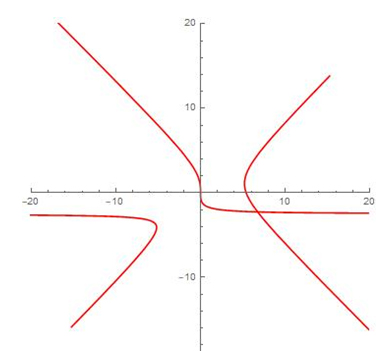
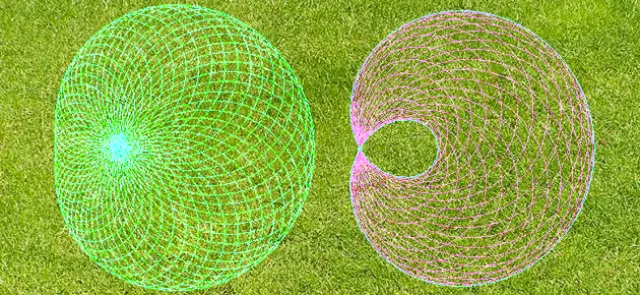
Rappresentazione grafica della curva definita da
e