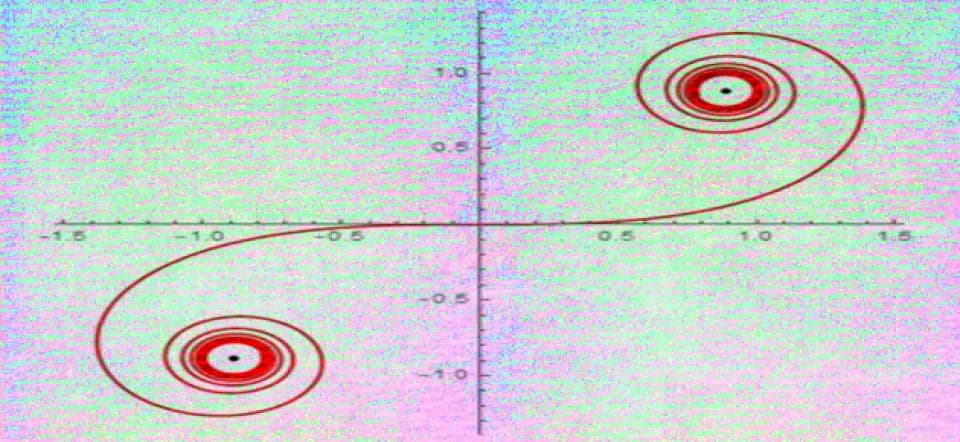
Una curva parametrizada se define por la posición de un punto M(t) de la curva en función de un parámetro, a menudo denotado por t porque, históricamente, era el tiempo. Las coordenadas (x,y) del punto M son, por tanto, función de t: podemos escribir x = f (t) e y = g (t), donde f y g son funciones numéricas. Según los casos, son continuas, de clase C1 (las derivadas existen y son continuas), de clase C *n (las derivadas existen y son continuas hasta el orden n*), de clase C∞ (las derivadas existen para todos los órdenes y, por tanto, son continuas)…
Si queremos evitar curvas demasiado «patológicas», como las de Peano y Lebesgue (véase el artículo « ¿Dar una definición precisa? ¡No es tan sencillo! »), solo nos interesarán los casos en que f y g sean al menos de clase C1 en sus dominios de definición. En la práctica, la clase C2 suele bastar para estudiar satisfactoriamente la curva, tanto en lo que respecta a su comportamiento local (tangente, centro y radio de curvatura, punto de inflexión…) como a su aspecto global (variaciones, ramas infinitas, convexidad…). Veamos un caso particular importante. Dada una función f de variable real y valores reales, a menudo buscamos su representación gráfica, es decir, la curva de ecuación y = f (x). Se trata de un caso particular de curva parametrizada: en efecto, una curva así puede definirse mediante x (t) = t e y (t) = f (t), donde t es el parámetro. El estudio de una curva parametrizada es relativamente sencillo. Dibujarla, después de estudiarla, lo es igualmente. Además, desde la aparición de las herramientas informáticas (ordenadores, calculadoras gráficas…), puede trazarse punto por punto, sin estudiarla. ¡Cuidado, pues, con reducir la noción de curva parametrizada a su representación gráfica!
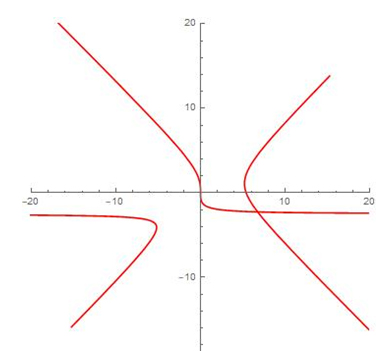
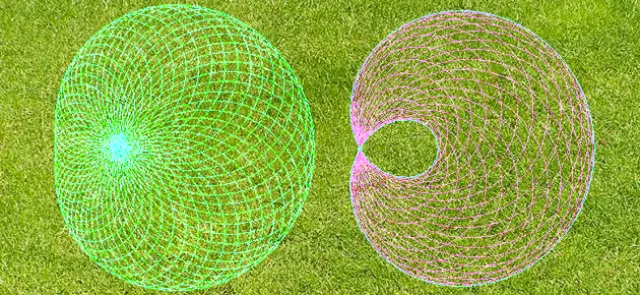
Representación gráfica de la curva definida por
y