Resolver un problema de geometría, en el plano o en el espacio tridimensional, puede resultar a veces arduo. A menudo conviene transformarlo en un problema vectorial e introducir transformaciones elegidas adecuadamente. Entonces podemos componerlas… o descomponerlas, y recurrir al cálculo vectorial para llegar más fácilmente a una conclusión.
-
Transformaciones puntuales frente a vectoriales
-------------------------------------------
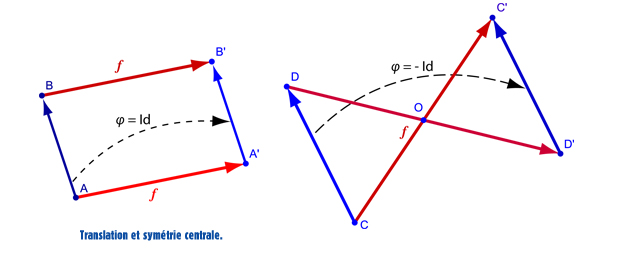
En el plano o en el espacio, una transformación es ante todo una biyección; es decir, a cada punto del plano (o del espacio) le asocia uno y solo un punto del plano (o del espacio). Hay transformaciones geométricas que conocemos bien. Sin embargo, conocemos algo menos las transformaciones vectoriales asociadas: pasaremos de un espacio de puntos —que los matemáticos llaman afín— a un espacio vectorial. Así, a cada transformación de un espacio de puntos (del plano o del espacio) le asociamos una transformación vectorial: si f es una transformación puntual que a cada punto A le asocia A' y a cada punto B le asocia B', entonces la transformación vectorial asociada se define mediante , y es fácil demostrar que es lineal; es decir, que para todo par (a, b) de números reales.